Domain kruq.de kaufen?
Wir ziehen mit dem Projekt
kruq.de um.
Sind Sie am Kauf der Domain
kruq.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain kruq.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Was sind beliebte Vintage-Mode-Accessoires, die heute wieder im Trend liegen?
Einige beliebte Vintage-Mode-Accessoires, die heute wieder im Trend liegen, sind Perlenketten, Haarreifen und Seidenschals. Diese zeitlosen Accessoires verleihen jedem Outfit einen Hauch von Eleganz und Retro-Chic. Sie sind vielseitig kombinierbar und perfekt für einen nostalgischen Look. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
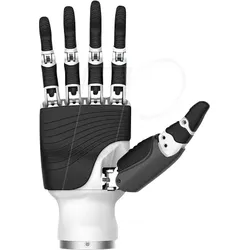
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
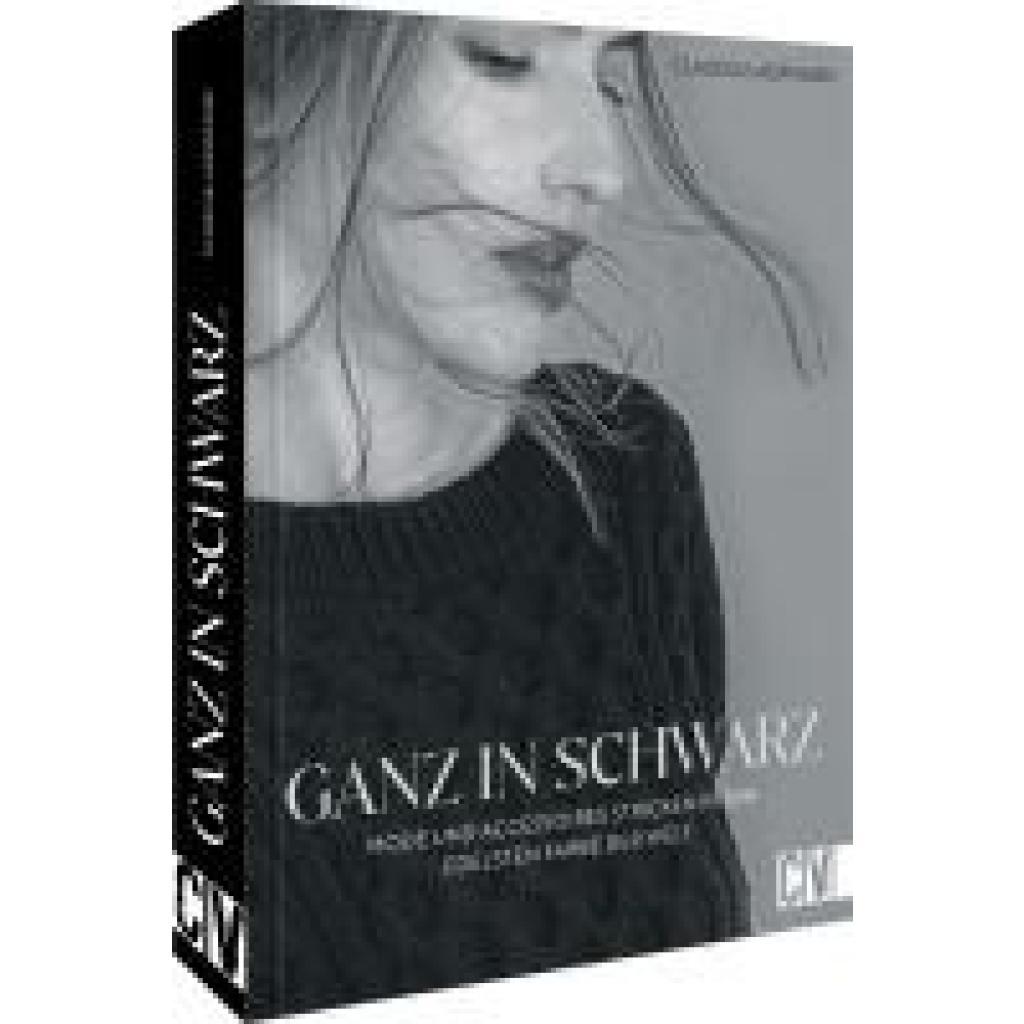
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter

-
Welche Accessoires und Farben sind in der festlichen Mode aktuell im Trend?
Aktuell im Trend sind Accessoires wie Statement-Ohrringe, auffällige Clutches und Haaraccessoires. Bei den Farben dominieren Metallic-Töne, kräftige Rottöne und klassisches Schwarz. Auch Pastellfarben wie Rosa und Mint sind beliebt. **
-
Was sind die beliebtesten Vintage-Mode-Accessoires, die heutzutage wieder im Trend liegen?
Die beliebtesten Vintage-Mode-Accessoires, die wieder im Trend liegen, sind Perlenketten, Haarreifen und Seidenschals. Diese zeitlosen Accessoires verleihen jedem Outfit einen Hauch von Eleganz und Nostalgie. Sie sind vielseitig kombinierbar und passen zu verschiedenen Stilen. **
-
Welcher Schmuck ist im Trend?
Welcher Schmuck ist im Trend? In der aktuellen Mode sind vor allem zarte und filigrane Schmuckstücke sehr beliebt. Dazu gehören minimalistische Ketten, feine Armbänder und dezente Ohrringe. Auch Schmuckstücke mit Perlen oder funkelnden Steinen liegen im Trend. Besonders angesagt sind auch Layering-Looks, bei denen mehrere Ketten oder Armbänder gleichzeitig getragen werden. Generell gilt: Individualität und Persönlichkeit stehen im Vordergrund, daher ist es wichtig, Schmuck zu wählen, der zum eigenen Stil passt. **
-
Was sind einige beliebte Vintage-Mode-Accessoires, die heute immer noch im Trend liegen?
Einige beliebte Vintage-Mode-Accessoires, die heute noch im Trend liegen, sind Perlenketten, Seidenschals und Haarreifen. Diese zeitlosen Accessoires verleihen jedem Outfit einen eleganten und klassischen Touch. Sie sind vielseitig kombinierbar und passen zu verschiedenen Stilen und Anlässen. **

Welche Elemente charakterisieren den französischen Stil in Mode und Design?
Eleganz, Raffinesse und zeitlose Klassik sind typische Merkmale des französischen Stils in Mode und Design. Die Verwendung hochwertiger Materialien, feiner Schnitte und dezenter Farben spielt eine große Rolle. Zudem wird viel Wert auf Individualität, Stilbewusstsein und eine gewisse Nonchalance gelegt. **
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, bunte Edelsteine und personalisierte Schmuckstücke im Trend. Im Bereich Lifestyle sind nachhaltige Taschen, handgemachte Keramik und minimalistische Uhren sehr beliebt. Generell sind Nachhaltigkeit, Individualität und Ausdruck von Persönlichkeit wichtige Trends in allen Bereichen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
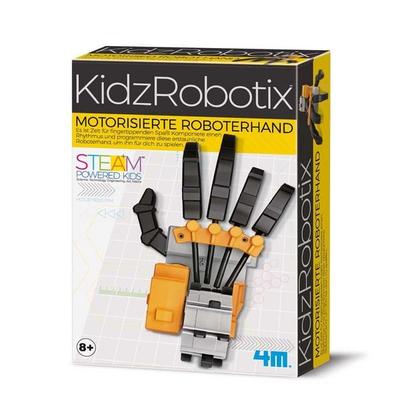
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Was sind beliebte Vintage-Mode-Accessoires, die heute wieder im Trend liegen?
Einige beliebte Vintage-Mode-Accessoires, die heute wieder im Trend liegen, sind Perlenketten, Haarreifen und Seidenschals. Diese zeitlosen Accessoires verleihen jedem Outfit einen Hauch von Eleganz und Retro-Chic. Sie sind vielseitig kombinierbar und perfekt für einen nostalgischen Look. **
-
Welche Accessoires und Farben sind in der festlichen Mode aktuell im Trend?
Aktuell im Trend sind Accessoires wie Statement-Ohrringe, auffällige Clutches und Haaraccessoires. Bei den Farben dominieren Metallic-Töne, kräftige Rottöne und klassisches Schwarz. Auch Pastellfarben wie Rosa und Mint sind beliebt. **
-
Was sind die beliebtesten Vintage-Mode-Accessoires, die heutzutage wieder im Trend liegen?
Die beliebtesten Vintage-Mode-Accessoires, die wieder im Trend liegen, sind Perlenketten, Haarreifen und Seidenschals. Diese zeitlosen Accessoires verleihen jedem Outfit einen Hauch von Eleganz und Nostalgie. Sie sind vielseitig kombinierbar und passen zu verschiedenen Stilen. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Welcher Schmuck ist im Trend?
Welcher Schmuck ist im Trend? In der aktuellen Mode sind vor allem zarte und filigrane Schmuckstücke sehr beliebt. Dazu gehören minimalistische Ketten, feine Armbänder und dezente Ohrringe. Auch Schmuckstücke mit Perlen oder funkelnden Steinen liegen im Trend. Besonders angesagt sind auch Layering-Looks, bei denen mehrere Ketten oder Armbänder gleichzeitig getragen werden. Generell gilt: Individualität und Persönlichkeit stehen im Vordergrund, daher ist es wichtig, Schmuck zu wählen, der zum eigenen Stil passt. **
-
Was sind einige beliebte Vintage-Mode-Accessoires, die heute immer noch im Trend liegen?
Einige beliebte Vintage-Mode-Accessoires, die heute noch im Trend liegen, sind Perlenketten, Seidenschals und Haarreifen. Diese zeitlosen Accessoires verleihen jedem Outfit einen eleganten und klassischen Touch. Sie sind vielseitig kombinierbar und passen zu verschiedenen Stilen und Anlässen. **
-
Welche Elemente charakterisieren den französischen Stil in Mode und Design?
Eleganz, Raffinesse und zeitlose Klassik sind typische Merkmale des französischen Stils in Mode und Design. Die Verwendung hochwertiger Materialien, feiner Schnitte und dezenter Farben spielt eine große Rolle. Zudem wird viel Wert auf Individualität, Stilbewusstsein und eine gewisse Nonchalance gelegt. **
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, bunte Edelsteine und personalisierte Schmuckstücke im Trend. Im Bereich Lifestyle sind nachhaltige Taschen, handgemachte Keramik und minimalistische Uhren sehr beliebt. Generell sind Nachhaltigkeit, Individualität und Ausdruck von Persönlichkeit wichtige Trends in allen Bereichen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.